
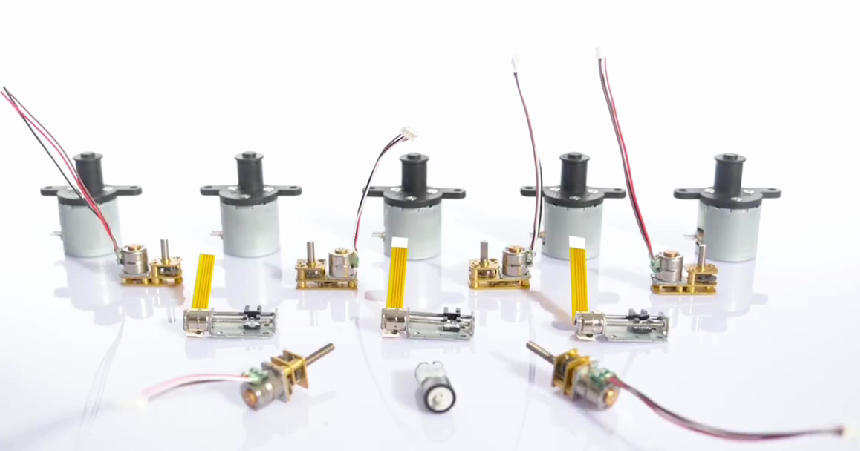
1, Quins són els tipus de motors pas a pas en miniatura? Quines són les seves característiques?
Dividit en tres categories segons l'estructura del rotor. El tipus PM (tipus d'imant permanent) té una estructura simple, el cost més baix i un angle de pas normalment de 7,5 ° o 15 °. Té un parell petit i és adequat per a aplicacions com impressores i gimbals de càmeres que no requereixen una gran precisió; els rotors de tipus VR (reluctància variable) estan fets de materials magnètics tous amb baixa resolució (aproximadament la meitat del tipus HB) i males característiques transitòries, i ara s'utilitzen menys habitualment; el tipus HB (híbrid) combina els avantatges dels dos primers, amb un angle de pas comú d'1,8 ° o 0,9 °, un parell elevat i una alta resolució, convertint-lo en l'opció principal per a equips de microprecisió.
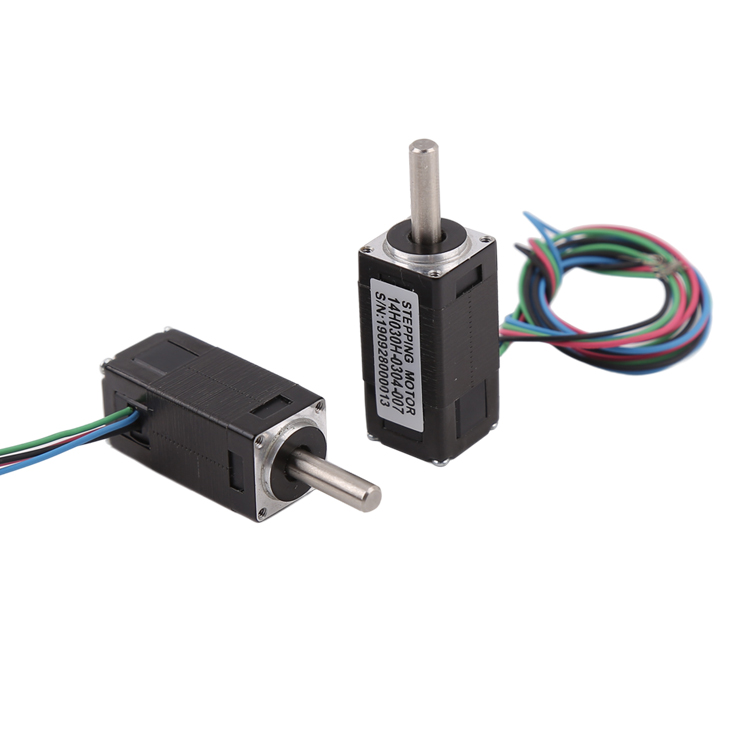
2, Quina és la precisió de l'angle de pas d'un motor pas a pas en miniatura? S'acumularan errors?
La precisió d'un motor pas a pas general és del 3% al 5% de l'angle de pas i no s'acumula. Això significa que, fins i tot després de múltiples cicles de funcionament, els errors de cada pas no s'acumularan fins a la posició final. La precisió típica d'un micromotor pas a pas híbrid bifàsic pot arribar als 0,18° (per a un angle de pas d'1,8°).
3, Quant parell pot generar un motor pas a pas en miniatura?
L'abast de l'abast és molt gran. El parell de subjecció per a mides de base de màquina inferiors a 20 mm de tipus PM pot ser només de 0,02 N · m; NEMA 8 ~ NEMA 11 (20 mm ~ 28 mm) normalment oscil·la entre 0,03 ~ 0,1 N · m; NEMA 14 ~ NEMA 17 (35 mm ~ 42 mm) pot arribar a 0,2 ~ 0,5 N · m. Superar els 0,8 N · m generalment requereix una base NEMA 17 o superior, que va més enllà de la categoria "micro".
4, Per què el parell d'un motor pas a pas disminueix a mesura que augmenta la velocitat?
Quan gira, la inductància del bobinatge genera una força electromotriu inversa, i com més alta sigui la freqüència, més gran serà la força electromotriu inversa, cosa que provoca una disminució del corrent de fase i del parell de sortida. Els micromotors tenen menys voltes de bobinatge i una inductància més baixa, cosa que fa que aquest efecte sigui més pronunciat a altes velocitats.
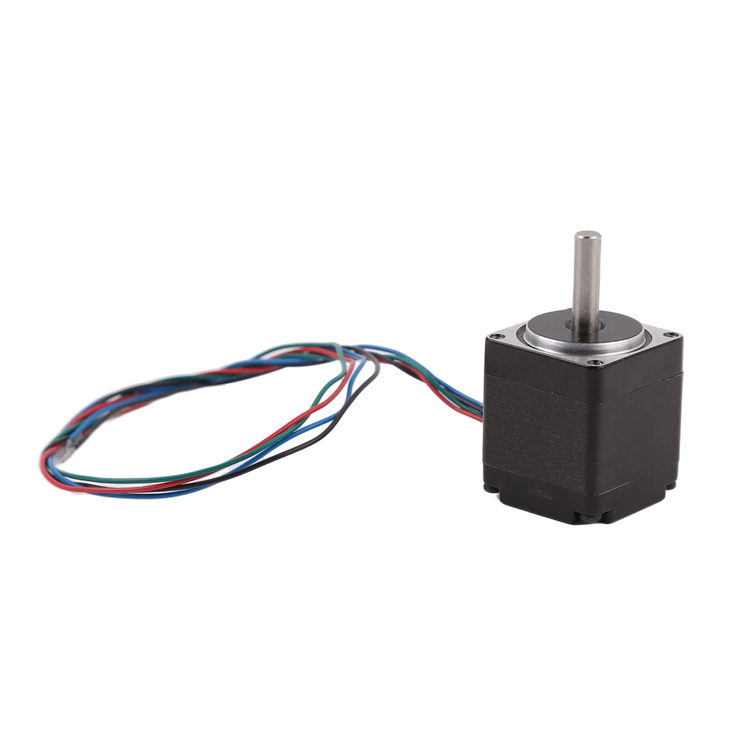
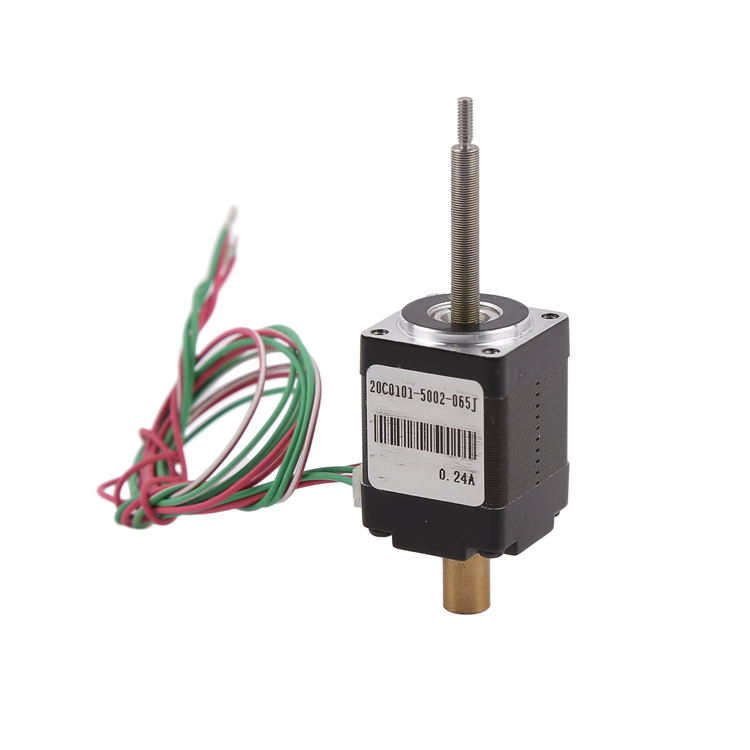
5, Es poden utilitzar micromotors pas a pas per al moviment lineal?
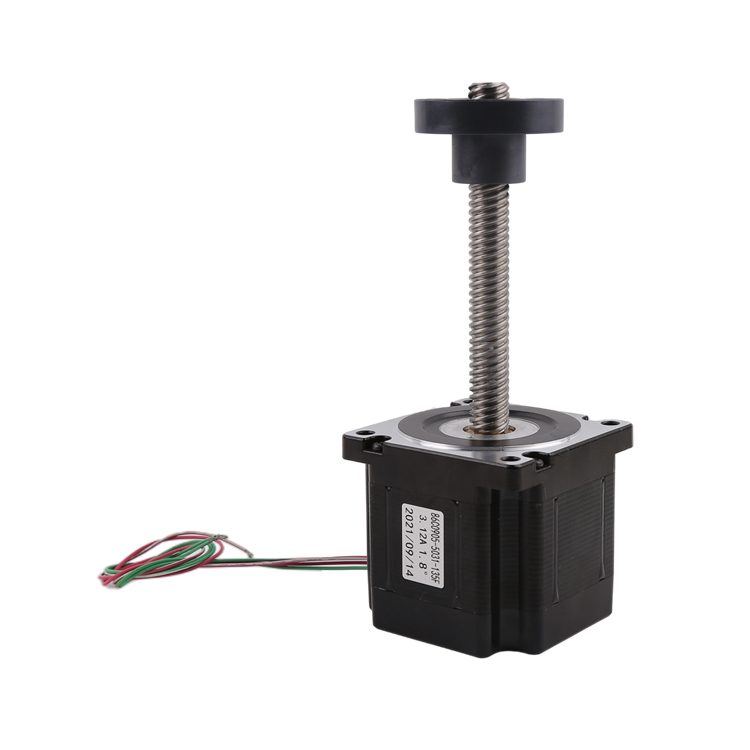
Sí. El motor pas a pas lineal integra el cargol al rotor i genera directament un moviment lineal, eliminant la necessitat de mecanismes de transmissió externs. La carrera dels micromotors pas a pas lineals sol ser d'entre 10 mm i 200 mm, amb un empenyiment de 0,5 N a 10 N. S'utilitzen habitualment en bombes d'infusió, bombes d'infusió i instruments microquirúrgics.
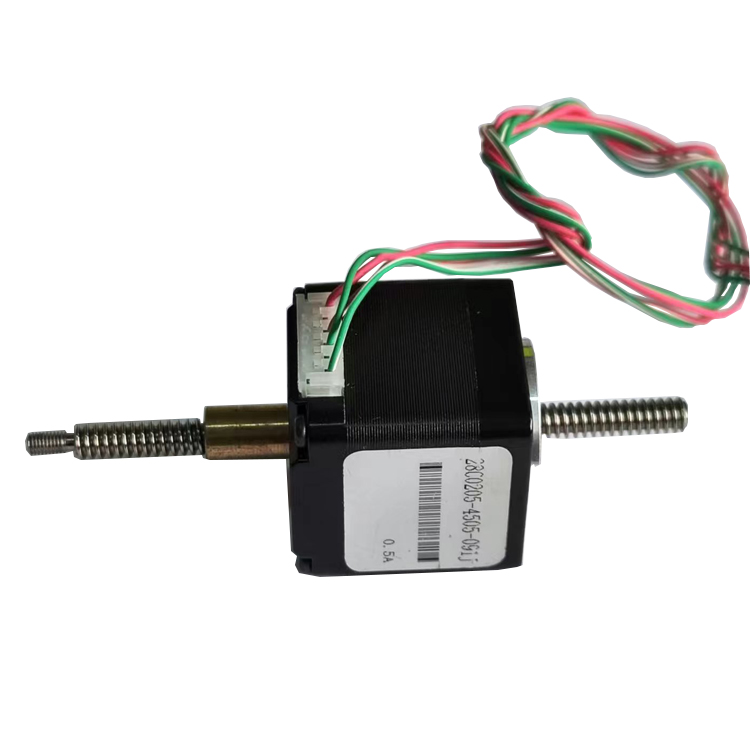
6, Quins paràmetres es determinen primer a l'hora de seleccionar un micromotor pas a pas?
En primer lloc, determineu el parell de càrrega i l'espai d'instal·lació. El parell de subjecció ha de ser superior a 1,3 vegades el parell de càrrega real. Tenint en compte que els micromotors són extremadament sensibles a la sobrecàrrega, es recomana prendre un factor de seguretat d'1,4 a 2 vegades. Simultàniament, confirmant l'espai d'instal·lació disponible, la mida sovint és la primera restricció en els microdispositius.
7, Quina diferència hi ha entre mantenir el parell motor i el parell motor dinàmic?
El parell de manteniment és el parell màxim que un motor pot mantenir amb el corrent nominal quan està estacionari, reflectint la seva capacitat estàtica. El parell dinàmic és el parell de sortida real durant el funcionament, que depèn del corrent mitjà durant el funcionament i disminueix amb l'augment de la velocitat. A l'hora de seleccionar, no ens podem centrar només en mantenir el parell, sinó que hem de fer referència a la corba característica de freqüència de parell.
8, Com triar la mida de la base en funció del parell de torsió?
Referència d'experiència: NEMA 8~NEMA 17 es pot seleccionar per sota de 0,8 N · m; per sota de 0,1 N · m, NEMA 8~NEMA 11 sol ser suficient. En escenaris de microaplicacions, la demanda de parell sol estar dins de 0,5 N · m, amb NEMA 14~NEMA 17 com a rang principal.
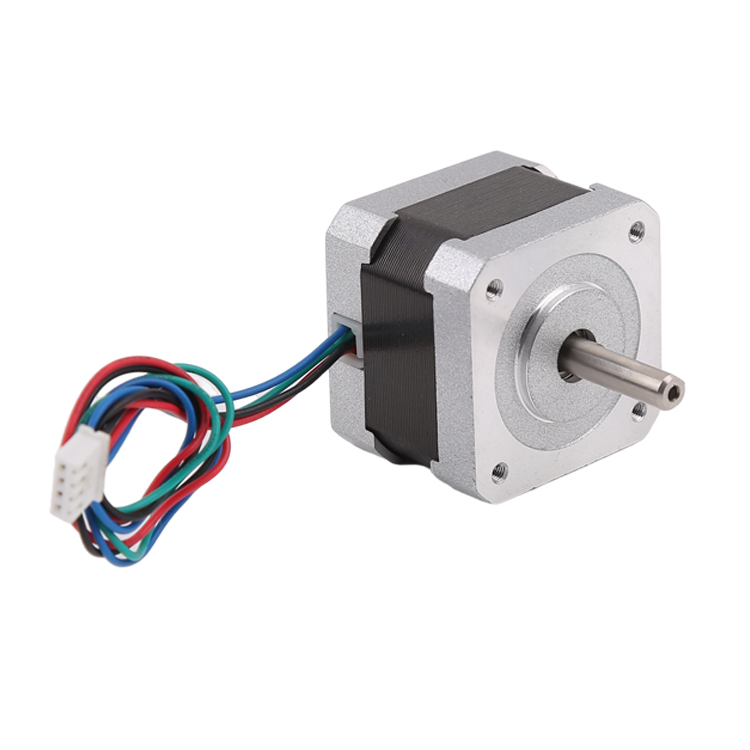
9, Com entendre el corrent nominal d'un motor pas a pas en miniatura?
El corrent de conducció (corrent de fase) és el valor de referència del corrent en ambdós extrems d'un debanament monofàsic i no és un límit absolut. Es pot ajustar al voltant del valor nominal segons les condicions de treball reals, però si supera el valor nominal, s'intensificarà l'escalfament i, per sota del valor nominal, es produirà un parell insuficient. La resistència del debanament dels micromotors és relativament alta i el corrent de conducció típic es troba en el rang de 0,2 a 1,5 A.
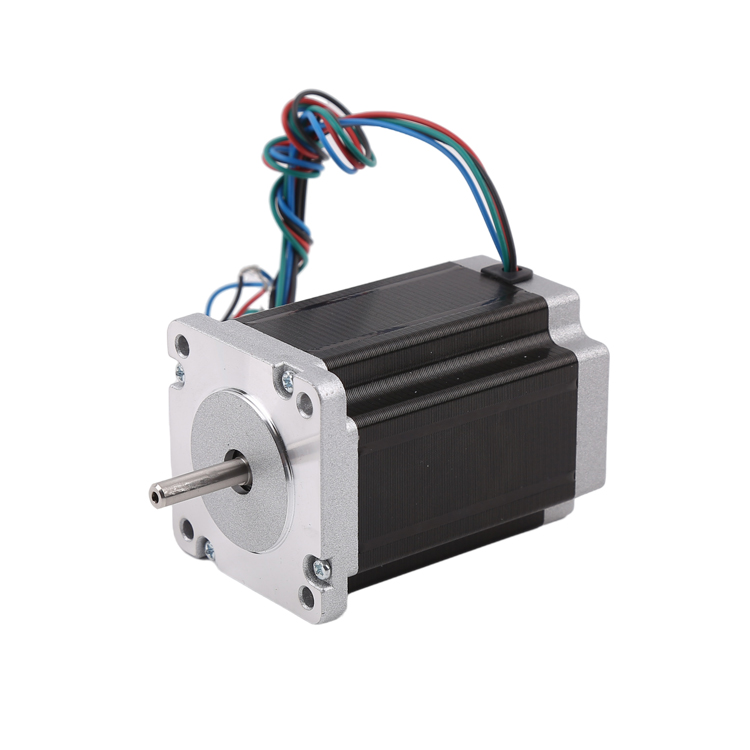
10, És important l'adaptació d'inèrcia a l'hora de seleccionar micromotors pas a pas?
Molt important. La relació entre la inèrcia de la càrrega i la inèrcia del rotor del motor és massa alta, cosa que pot provocar una resposta dinàmica deficient i una pèrdua de graó fàcil durant l'acceleració. La inèrcia del rotor d'un micromotor en si és molt petita, però la inèrcia del costat de la càrrega (com ara el cargol i l'acoblament) pot ser molt més gran que la del motor en si, per la qual cosa s'ha de calcular a l'hora de seleccionar.
Data de publicació: 14 de setembre de 2026